
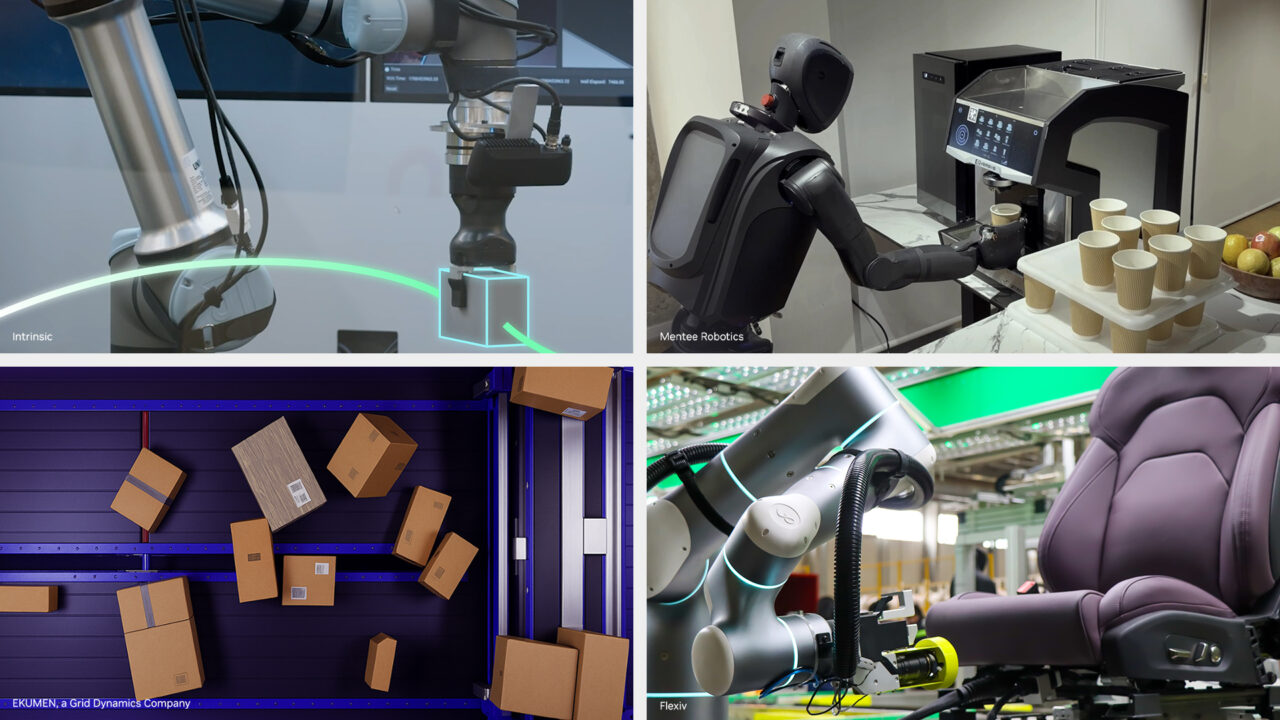
동적인 환경에서 인지하고 추론하며 행동하는 정교한 로보틱스 애플리케이션을 만들고 배포하려면, 개발자에게 새로운 피지컬 AI 모델과 도구가 필요합니다.
오픈 프레임워크 ROS는 사람이 로봇을 만들도록 돕는 Open Robotics의 프로젝트입니다. 얼마 전 캐나다 토론토에서 열린 ROSCon 콘퍼런스에서 공개된 NVIDIA Isaac ROS 5.0은 ROS 위에 구축된 GPU 가속 패키지 모음으로, 사람과 AI 에이전트가 함께 로봇을 만들도록 돕죠.
이번 릴리스는 개발자가 로보틱스 애플리케이션을 더 빠르게 구축하고 맞춤화하고 배포할 수 있도록 새로운 에이전틱 워크플로우와 플랫폼 지원을 선보입니다.
ROS는 현대 로보틱스 개발 상당 부분의 오픈 소스 토대 역할을 하며, 로봇 애플리케이션을 만들고 연결하는 데 필요한 공통 도구와 라이브러리, 표준을 개발자에게 제공합니다.
NVIDIA Isaac ROS는 NVIDIA 가속 컴퓨팅과 피지컬 AI 모델, 양산 수준의 라이브러리를 약 130만 명에 이르는 ROS 사용자에게 전달해, 개발자가 익숙한 무료 오픈 소스 도구로 고성능 로보틱스 애플리케이션을 만들도록 돕습니다.
로보틱스 개발에 AI 에이전트를 끌어들이다
AI 에이전트는 소프트웨어를 만드는 방식을 바꾸고 있습니다. 반복 작업을 자동화하고, 복잡한 코드베이스를 탐색하며, 아이디어에서 작동하는 애플리케이션까지 더 빠르게 가도록 돕고 있죠. Isaac ROS 5.0은 이러한 역량을 로보틱스 개발로 가져옵니다.
Isaac ROS 5.0은 ROS Lyrical과 Ubuntu 24.04 지원을 더해, 개발자가 NVIDIA 가속 컴퓨팅으로 까다로운 로보틱스 워크로드를 계속 가속하면서도 최신 ROS 플랫폼으로 넘어갈 수 있는 길을 열어 줍니다. NVIDIA는 Open Source Robotics Alliance와 협력해, 로보틱스 소프트웨어가 GPU를 비롯한 서로 다른 컴퓨팅 하드웨어에서 효율적으로 돌아가도록 돕는 표준 데이터 처리 인터페이스를 ROS Lyrical에 기여했습니다.
이 인터페이스는 ROS 커뮤니티 전체에 공개돼 있어, 개발자는 까다로운 로보틱스 애플리케이션을 일관된 방식으로 가속할 수 있습니다. CUDA가 GPU 가속의 실제 구현 예시를 제공하죠.
설정과 매니퓰레이션을 위한 새로운 NVIDIA Isaac 스킬은 개발자와 AI 에이전트가 로보틱스 개발 작업을 끝내는 데 쓸 수 있는 재사용 가능한 워크플로우를 제공합니다. 에이전트가 읽기 좋게 정리된 문서 덕분에 AI 에이전트가 Isaac ROS 도구와 워크플로우를 더 쉽게 이해하게 되고, 개발자의 의도가 작동하는 애플리케이션으로 더 빨리 이어지죠.
개별 코딩 작업을 돕는 데서 한 걸음 더 나아간 스킬도 있습니다. 새로운 FoundationStereo 파인 튜닝 스킬을 쓰면 AI 에이전트가 스테레오 인식 모델을 개발자의 카메라와 환경, 로보틱스 애플리케이션에 맞게 조정하도록 도울 수 있어, 주어진 센서 구성에서 더 정확한 인식을 손쉽게 얻을 수 있습니다.
사물의 자세 추정과 추적을 위한 파운데이션 모델 FoundationPose는 이제 에이전트가 바로 쓸 수 있는 추론 라이브러리를 제공합니다. 덕분에 로봇은 사물의 위치와 방향을 최대 5.5배 빠르게 인지하고 추적할 수 있죠.
여기에 더해 탐지와 깊이 추정, 자세 출력을 잇는 대표적인 워크플로우인 픽 앤드 플레이스가 독립적인 에이전트용 스킬로 제공되면서, 로봇 개발자는 Isaac ROS 바깥에서도 더 유연하게 작업할 수 있게 됐습니다.
오픈 소스 로보틱스 생태계를 가속하다
로보틱스 생태계는 이미 이러한 에이전틱 접근법을 개발 워크플로우로 확장하고 있습니다.
3D 인식 기술 기업 RealSense가 후원하는 오픈 소스 프로젝트 AgenticROS는 Isaac ROS를 NVIDIA Nemotron 오픈 모델 및 NVIDIA NemoClaw 블루프린트와 연결해, AI 에이전트가 ROS 기반 로봇과 상호작용할 수 있게 합니다. RealSense는 RealSense D585 Pro를 비롯한 최신 AI 네이티브 3D 스테레오 뎁스 카메라와 오픈 소스 소프트웨어 개발 키트를 Isaac ROS 및 NVIDIA Jetson Thor 엣지 AI 플랫폼에 맞춰 최적화하며, 개발자가 인식과 내비게이션, 매니퓰레이션 애플리케이션을 구축하도록 돕고 있죠.
Intrinsic의 Open Machine Tending Solution은 컴퓨터 수치 제어(CNC) 머신 텐딩을 위한 레퍼런스 애플리케이션으로, 산업용 로보틱스 애플리케이션을 앞당기기 위해 사전 구성된 런타임 서비스와 기능을 모아 새롭게 공개된 오픈 소스 제품군 Intrinsic Core의 일부입니다. 여기에는 사물 등록과 추적, 자세 추정을 바로 쓸 수 있도록 NVIDIA FoundationPose 호환성이 기본 내장돼 있죠. FoundationPose 인식 파이프라인을 활용하면 로봇이 부품을 동적으로 탐지하고 다룰 수 있어, 경직되고 비용이 많이 드는 물리적 고정 장치와 특수 시스템 통합에 대한 의존을 줄일 수 있습니다.
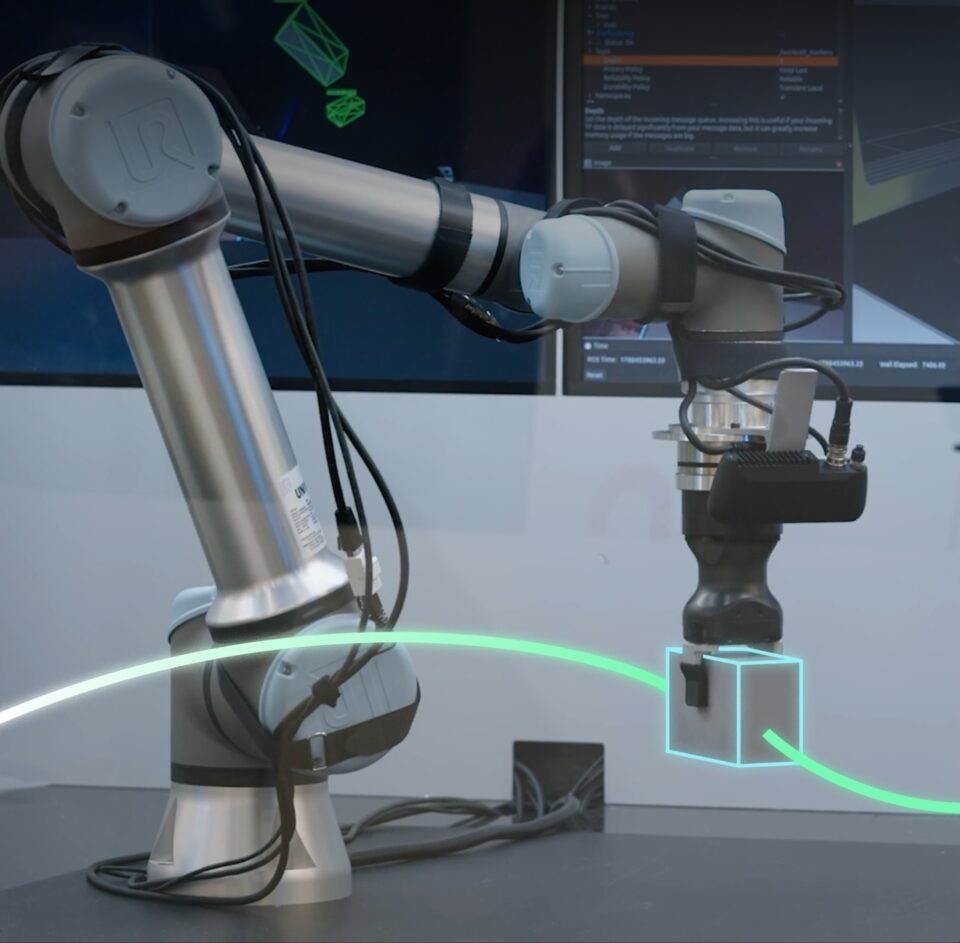
Intrinsic은 Open Machine Tending Solution에서 FoundationPose를 활용해 매끄러운 사물 인식을 구현한다.
Seeed Studio는 NVIDIA Isaac ROS를 reBot Arm과 함께 활용해, 가속 인식과 공간 이해, 모션 플래닝을 NVIDIA Jetson Thor 위에서 하나로 묶고 있습니다. 이 통합은 사물 위치 파악부터 충돌을 고려한 매니퓰레이션, 자율 픽 앤드 플레이스에 이르기까지 적응형 피지컬 AI 애플리케이션을 만들 실질적인 플랫폼을 개발자에게 제공하죠.
Magna는 NVIDIA Isaac ROS를 로봇 인식과 동기화된 데이터 수집, NVIDIA Isaac GR00T 모델 배포를 위한 모듈형 GPU 가속 기반으로 쓰고 있습니다. 여기에 Isaac Sim의 하드웨어 인 더 루프 테스트를 결합해, 지능형 자동화를 연구 단계에서 실제 제조와 모빌리티 현장으로 더 빠르게, 더 적은 리스크로 옮기고 있죠.
Magna는 더 빠른 배포를 위해 Isaac ROS와 Isaac Sim을 결합해 하드웨어 인 더 루프 테스트를 수행한다.
Prefix.dev의 패키지 관리 도구 Pixi는 재현 가능한 로봇 개발 환경을 더 쉽게 만들어 줍니다. ROS와 NVIDIA CUDA 플랫폼을 한데 묶어, 개발자가 가속 로보틱스 워크플로우를 더 수월하게 구성하고 공유하도록 돕죠.
Isaac ROS 파트너인 Foxglove는 웹과 데스크톱 도구로 개발자가 실행 중인 ROS 애플리케이션을 시각화하고 디버깅하도록 돕습니다. 이 도구는 Isaac ROS 튜토리얼 전반에 통합돼 있고 3D 토픽과 nvblox 메시, rosbag 같은 데이터를 지원합니다.
Flexiv는 Isaac ROS를 자사의 적응형 로봇 Rizon 4에 통합하고 있습니다. 덕분에 개발자는 NVIDIA 가속 로보틱스 역량을 활용하면서, NVIDIA Isaac Sim에서 애플리케이션을 시험한 뒤 실제 로봇에 배포하기까지의 과정을 한결 매끄럽게 밟을 수 있죠.
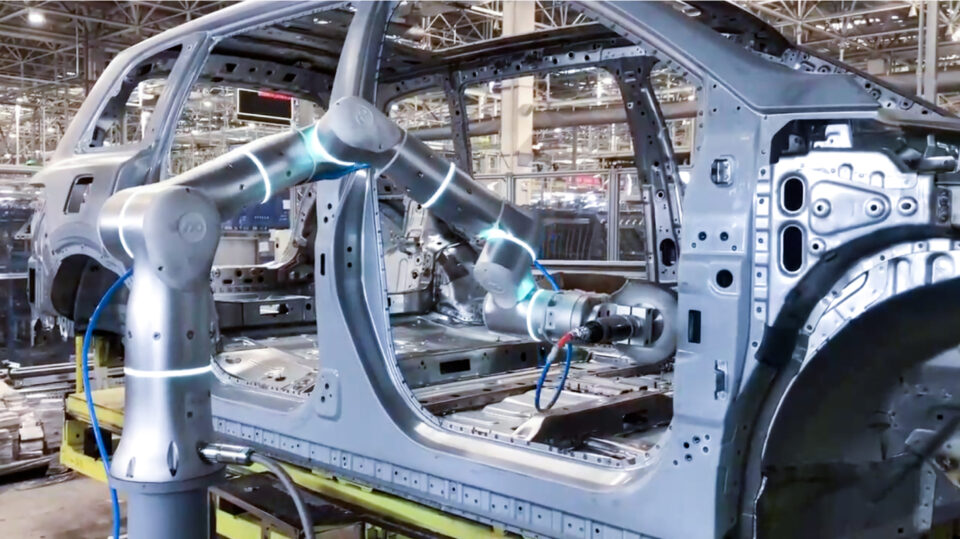
Isaac ROS와 Isaac Sim으로 개발된 Flexiv 로봇이 자동차 공장에서 용접 암으로 투입된 모습.
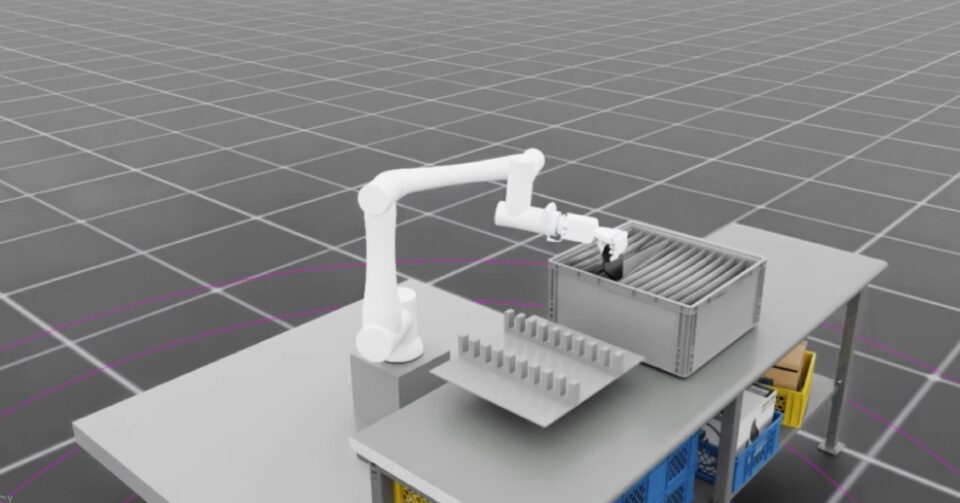
Grid Dynamics 계열사인 Ekumen은 기존 ROS 및 Nav2 스택 안에서 GPU 가속 Isaac ROS 패키지를 활용해 정밀 도킹과 3D 장애물 탐지, 비주얼 로컬라이제이션, 실시간 모션 플래닝을 개선하고 있으며, 각 애플리케이션을 Isaac Sim에서 검증하고 있습니다.
Ekumen은 GPU에서 isaac_ros_cumotion을 돌려 창고용 로봇 암의 충돌 없는 경로를 약 2~5밀리초 만에 계산한다.
Ouster는 자사의 Stereolabs ZED 스테레오 카메라를 NVIDIA Isaac ROS와 통합해 로보틱스 애플리케이션에 GPU 가속 인식을 제공합니다. 이 통합으로 실시간 객체 탐지와 매핑, 내비게이션 개발이 간편해지면서도 더 넓은 ROS 생태계와의 상호운용성은 그대로 유지되죠.
완전한 피지컬 AI 스택을 로봇으로
개발자와 에이전트가 만든 애플리케이션은 결국 로봇 위에서 돌아가야 합니다.
NVIDIA Jetson은 엣지에서 피지컬 AI 스택을 실시간 성능으로 구동하는 확장형 컴퓨팅 플랫폼으로, ROS와 가속 인식·내비게이션, AI 모델, 애플리케이션 로직을 로봇 위에 한데 모읍니다.
Isaac ROS 5.0은 엔트리급 NVIDIA Jetson Orin Nano부터 고성능 Jetson Thor까지 폭넓은 컴퓨팅을 지원해, 로보틱스 워크로드가 점점 정교해지는 가운데 개발자가 개발에서 배포까지 이어지는 길을 확보하도록 돕습니다.
로보틱스 기업들은 이미 이 조합으로 더 많은 AI 연산을 기계 위로 직접 끌어올리고 있습니다.
Mentee Robotics는 NVIDIA Isaac ROS를 휴머노이드 MenteeBot의 인식·AI 중추로 삼아, 로봇이 시각 정보를 해석하고 학습한 행동을 실시간으로 수행하게 합니다. NVIDIA Jetson Orin과 Jetson Thor 플랫폼에 걸쳐 소프트웨어 토대를 공유한 덕분에 Mentee는 기존 로봇에서 쌓은 혁신을 차세대 시스템으로 확장할 수 있죠.
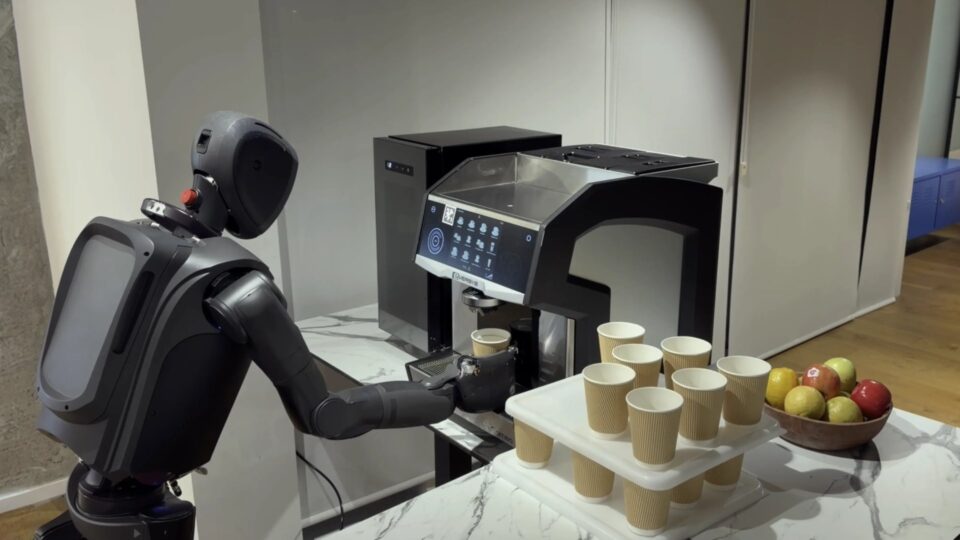
MenteeBot 휴머노이드 로봇은 Isaac ROS를 활용해 Jetson 하드웨어 플랫폼 전반으로 인식 역량을 확장한다.
Universal Robots는 NVIDIA Isaac ROS를 자사 AI Accelerator 소프트웨어 개발 키트에 담아, 통합 업체가 복잡한 로보틱스 소프트웨어를 처음부터 개발하지 않고도 고급 인식·모션 기능을 더 빠르게 배포하도록 돕습니다. 엣지의 NVIDIA Jetson으로 구동되는 이 솔루션은 정확하게 놓이지 않은 부품에도 로봇이 적응하게 해, 비싼 고정 장치 의존을 줄이고 생산 셀을 한층 유연하게 만들죠.
개발자 친화적인 ROS 기반 TurtleBot3를 만드는 ROBOTIS는 Isaac ROS를 자사 AI Worker 로봇에 통합해, GPU 가속 사물 인식으로 집기와 놓기, 정렬을 비롯한 비전 기반 매니퓰레이션 작업을 구현하고 있습니다.
ROBOTIS가 NVIDIA Isaac ROS cuMotion으로 사물 매니퓰레이션 작업을 수행한다.
FieldAI의 로봇 파운데이션 모델은 클라우드 연결 없이 로봇에서 온전히 구동되는데요. 이 회사는 Isaac ROS를 Jetson 기기에 통합해 GPU 가속을 더 폭넓게 활용하고 로봇 내 AI 스택의 효율을 끌어올리고 있습니다.
Noble Machines는 Jetson 위의 NVIDIA Isaac ROS를 활용해 산업용 범용 로봇 개발에 속도를 내고 있습니다. AI와 인식 기능을 처음부터 만드는 대신 바로 쓸 수 있는 것들 위에 쌓아 올리는 방식이죠.
개방형 로보틱스 생태계와 가속 컴퓨팅, 그리고 새로운 에이전틱 개발 워크플로우를 결합한 Isaac ROS 5.0은 피지컬 AI 과제의 양면, 즉 점점 유능해지는 로봇 애플리케이션을 만드는 일과 그것을 현실 세계에서 효율적으로 돌리는 일을 함께 풀어냅니다.
Isaac ROS 5.0은 지금 바로 쓸 수 있는 무료 오픈 소스입니다. GitHub에서 NVIDIA Isaac ROS에 대해 자세히 알아보고 시작해 보세요.