
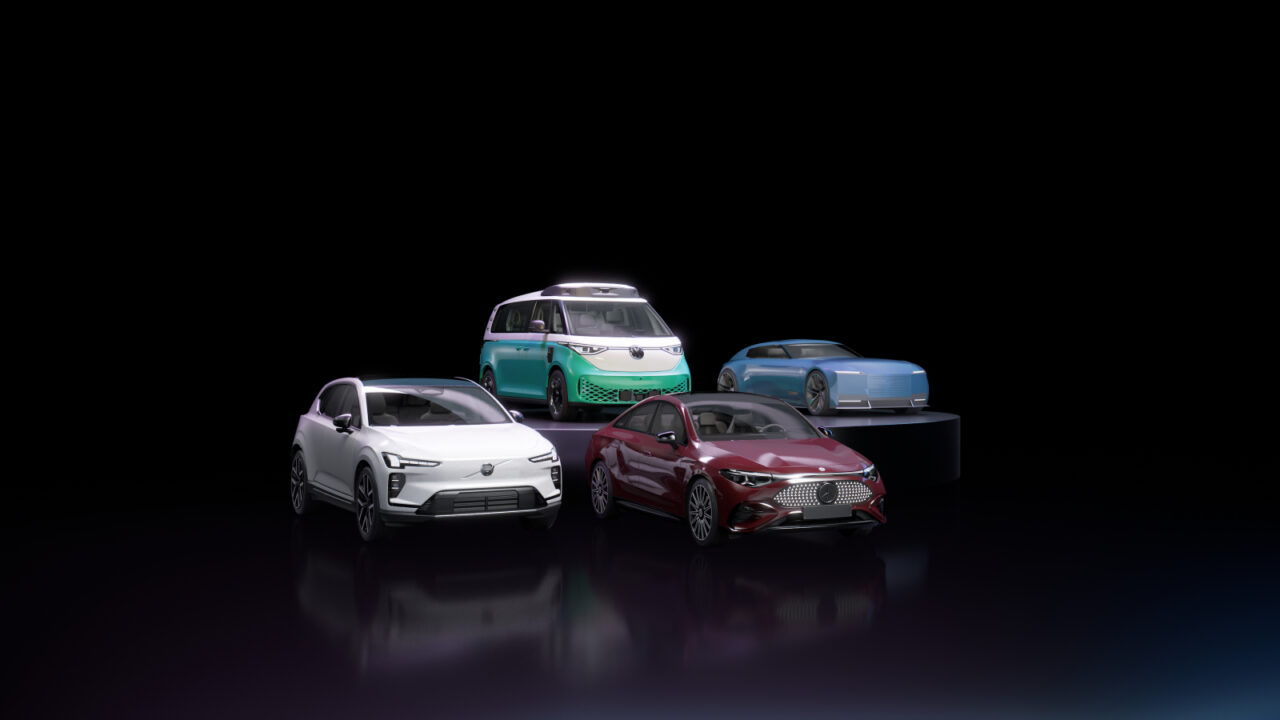
NVIDIA가 Bolt와 Lucid, Mercedes-Benz, Volkswagen Commercial Vehicles, Einride 등 유럽의 주요 자동차 제조사와 모빌리티 기업들이 NVIDIA Hyperion 컴퓨팅 플랫폼을 기반으로 자율주행 모빌리티 활용 사례를 선보입니다. 이를 통해 레벨 3·레벨 4 차량과 미래 로보택시 플릿의 적용 가능성을 제시합니다.
또한 Volvo Cars는 안전한 자율주행을 위해 Hyperion과 NVIDIA Alpamayo Stack 소프트웨어를 도입합니다. NVIDIA는 개발자가 자율주행차를 대규모로 개발·검증·배포할 수 있도록 지원하는 새로운 AI 및 안전 기술도 공개했습니다.
자율주행 운송 시장은 수조 달러 규모의 기회를 창출하며, 로보택시는 레벨 4 자율주행의 상용화를 이끄는 핵심 분야로 떠오르고 있는데요. NVIDIA Hyperion과 NVIDIA Halos 풀스택 안전 시스템은 자동차 제조사와 모빌리티 기업이 자율주행차와 로보택시 플릿을 대규모로 시장에 출시하는 데 필요한 컴퓨팅 성능, 안전 기반, 장기적인 지원을 제공합니다.
NVIDIA 젠슨 황 CEO는 “로보택시는 로보틱스와 피지컬 AI가 대중 시장에 적용되는 첫 번째 사례로, 사람과 물류의 이동 방식을 새롭게 정의하고 있죠. NVIDIA Hyperion과 Halos 안전 운영체제는 완전 자율주행과 최고 수준의 안전성을 구현하도록 설계된 풀스택 로보택시 플랫폼을 파트너에게 제공합니다. 이를 통해 움직이는 모든 것이 자율화되는 미래에 한 걸음 더 가까워지고 있습니다”라고 말했습니다.
유럽 모빌리티 기업, NVIDIA Hyperion 기반 자율주행 확대
유럽의 자동차 제조사와 모빌리티 기업들은 승용차와 로보택시 플릿부터 자율주행 화물트럭에 이르기까지 다양한 방식으로 자율주행 기술을 개발하고 있습니다. NVIDIA Hyperion의 모듈형 아키텍처는 NVIDIA Alpamayo Stack 자율주행 소프트웨어뿐 아니라 파트너사의 자체 주행 소프트웨어와도 호환돼 이러한 다양한 프로그램을 지원합니다.
Bolt는 유럽 로보택시 프로그램에 NVIDIA Alpamayo Stack을 채택했으며, 향후 NVIDIA Hyperion을 기반으로 개발되는 Lucid 차량에 우선 적용할 계획입니다. Bolt와 NVIDIA는 소프트웨어를 유럽 도로 환경에 맞게 최적화하고 여러 제조사의 차량에 통합할 계획인데요. 이를 통해 NVIDIA의 주행·안전 기술과 Bolt의 플릿 관리 시스템, 운영 역량, 현지 시장 전문성을 결합합니다.
Bolt는 규제 당국의 승인을 전제로 2027년 마드리드에서 자율주행 기술 개발과 검증을 위한 실제 도로 주행 데이터 수집을 시작할 계획입니다. 또한 NVIDIA Hyperion 기반의 레벨 4 대응 Lucid 차량 최소 2만5,000대를 유럽에 배치할 계획이며, 향후 주요 도입 지역으로 독일을 우선 검토하고 있습니다.
GTC 베를린에서 Volkswagen Commercial Vehicles는 여러 자율주행 시스템을 지원하기 위해 Hyperion을 적용한 자율주행 ID. Buzz AD 차량 플랫폼을 선보입니다. Hyperion은 통합과 검증을 간소화하도록 설계된 공통 컴퓨팅·센서 아키텍처를 제공해 개발자와 모빌리티 운영사가 로보택시와 상용 운송 서비스를 시장에 출시할 수 있도록 지원합니다.
Volvo Cars는 업계 최고 수준의 차량 안전 시스템과 엔지니어링 전문성을 Hyperion, Halos OS, Alpamayo Stack과 결합해 향후 Volvo 차량이 복잡한 실제 도로 환경에서 출발지부터 목적지까지 안전하게 주행할 수 있도록 할 계획입니다.
Mercedes-Benz는 레벨 3·레벨 4 자율주행 역량 개발을 지원하기 위해 Hyperion과 Alpamayo Stack을 중심으로 NVIDIA와의 협력을 확대하고 있습니다. 또한 NVIDIA와 공동 개발한 MB.DRIVE ASSIST PRO가 독일에서 도심 내 지점 간 운전자 보조 기능에 대한 승인을 곧 획득할 예정이라고 밝혔는데요. 이를 통해 복잡한 도심 교통 환경에서 운전자의 주행을 지원합니다.
승용차와 로보택시를 넘어 Einride는 자율주행 화물트럭을 위한 차세대 Einride Driver를 Hyperion 기반으로 구축하고 있으며, Halos, Alpamayo, NVIDIA Cosmos™ 오픈 월드 모델을 활용해 주행 시스템을 개발·검증하고 있습니다. 한편, TIER IV와 뮌헨공과대학교는 Hyperion을 통합해 독일 내 자율주행 대중교통 시스템을 개발하고 검증할 계획입니다.
NVIDIA의 기술·제조 파트너들도 자율주행차 생태계 확대에 기여하고 있습니다. Aptiv, Valeo, Schaeffler는 자동차 제조사가 레벨 4 자율주행차와 로보택시에 통합할 수 있는 Hyperion 기반 컴퓨팅 플랫폼을 개발하고 있습니다.
NVIDIA Halos로 안전한 자율주행 확장
Halos는 NVIDIA 자율주행차 플랫폼의 안전 기반으로, 개발부터 배포까지 AI 컴퓨팅, 안전 소프트웨어, 검증 기능을 통합합니다.
NVIDIA는 개발자가 주행 행동과 시뮬레이션 정확도를 일관된 방식으로 평가할 수 있도록 Halos SAFE(Safety Assurance Framework for Evaluation)를 공개했습니다. dSPACE, IVEX, TÜV Rheinland는 Halos SAFE 평가 워크플로우 개발에 협력하고 있습니다. Halos SAFE는 정의된 시나리오와 테스트, 측정 가능한 성능 기준을 기반으로 시뮬레이션, 소프트웨어·하드웨어 인더루프 평가, 실제 도로 테스트, 플릿 모니터링을 연결해 자율주행차 배포에 필요한 추적 가능한 안전성 검증 자료를 제공합니다.
Halos SAFE 생태계에는 JLR, Mercedes-Benz, Volvo Cars, 51Sim, aiMotive, AVL, Deepen AI, Foretellix와 Synopsys도 참여합니다.
자율주행 자동차 개발 가속
자율주행 자동차 개발은 AI가 실제 도로 환경의 다양한 상황에 대응하도록 학습시키고, 이러한 인텔리전스를 차량에 구현하는 과정입니다. NVIDIA의 최신 모델, 도구, 블루프린트는 개발자가 주행 데이터를 준비하고 모델을 개선하며 성능을 평가할 수 있도록 지원합니다.
- Alpamayo 2 Edge는 NVIDIA Cosmos 3 Edge의 NVIDIA Nemotron 기반 구조를 바탕으로 구축된 20억 파라미터 추론 모델입니다. NVIDIA DRIVE AGX Thor™ 플랫폼에 최적화됐으며, 차량 내 장면 이해와 모션 플래닝을 위해 10Hz로 실행되도록 설계됐습니다.
- AlpaJudge는 사람의 평가 기준에 맞춰 보정된 평가보상 모델로, 주행 설명에 점수를 부여해 추론 품질을 평가하고 품질이 낮은 주석을 걸러내며 학습 데이터의 수동 검토 작업을 줄입니다.
- Foundation4D는 라이다 입력 없이 멀티카메라 영상에 라벨을 생성해 인지 모델 학습과 NVIDIA Omniverse™ NuRec 장면 재구성을 지원합니다.
- 새로운 Cosmos 3 Nano 모델 변형은 다양한 주행 시나리오에서 동기화된 멀티뷰멀티카메라·라이다 데이터를 생성해 자율주행을 위한 합성 데이터 생성과 폐쇄형 루프 시뮬레이션을 확대합니다.
- Cosmos 데이터 팩토리의 자율주행차 데이터셋 생성 블루프린트는 주행 영상과 차량 신호를 선별검색·라벨링된 데이터로 변환하고, 합성 데이터를 활용해 다양한 시나리오에 대한 데이터 범위를 확대합니다.
- Alpamayo 에이전틱 팩토리는 2027년 초 공개될 예정인 오픈 블루프린트로, AI 에이전트를 활용해 데이터 준비, 모델 사후 학습, 시뮬레이션 평가를 연결하고 통합에 필요한 작업을 줄입니다.
- Alpamayo 1.5와 NuRec Harmonizer를 위한 NVIDIA NIM™ 마이크로서비스는 두 모델을 최적화된 추론 컨테이너 형태로 제공해 자율주행 추론과 장면 조화 기능을 보다 간편하게 배포할 수 있도록 합니다.
Uber와 NVIDIA는 자율주행차 개발에 필요한 데이터를 선별하고 처리하기 위해 Cosmos 기반 데이터 팩토리를 개발하고 있습니다. 이는 AI 개발 인프라, Hyperion 기반 차량, Uber의 글로벌 차량 호출 네트워크를 아우르는 양사 협력의 일환입니다.
Porsche는 Voxel51을 통해 Volkswagen Group 브랜드 전반의 데이터 플라이휠 워크플로우 개발을 주도하고 있습니다. Microsoft Azure에서 NVIDIA Cosmos 데이터 팩토리와 Omniverse NuRec을 활용해 플릿 데이터를 자율주행 모델 평가용 데이터셋과 시뮬레이션으로 전환합니다. 이를 통해 반복적인 실제 도로 주행 테스트를 최대 90% 줄이고 개발 주기를 최대 85% 단축할 것으로 기대됩니다.
여기에서 NVIDIA 젠슨 황 CEO의 GTC 베를린 키노트를 시청하고, 여기에서 관련 세션을 확인할 수 있습니다.