
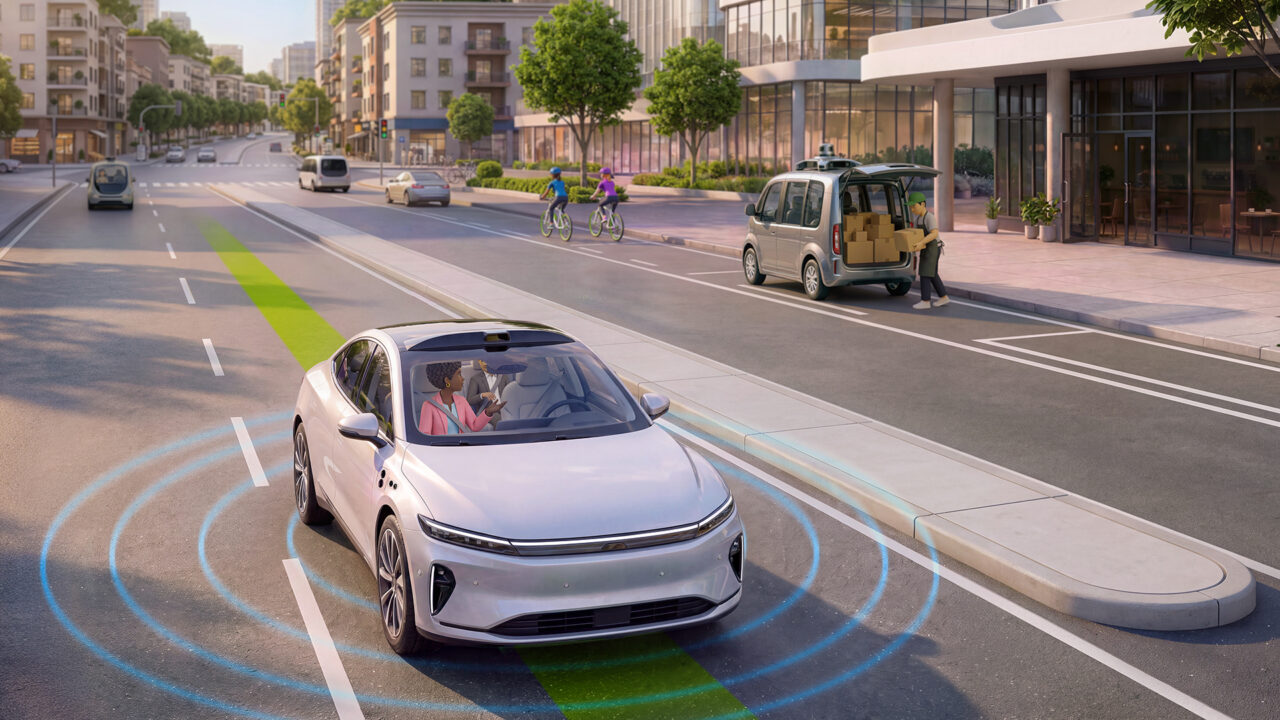
피지컬 AI의 첫 상업적 돌파구인 전 세계 로보택시 시장은 2035년 4,000억 달러 규모에 이르고 상용 차량 600만 대 이상이 운행할 것으로 전망됩니다. 이미 무인 플릿이 세계에서 가장 붐비고 복잡한 도로 위에서 사람들을 실어 나르고 있죠.
무인 차량 한 대를 운행하는 것도 쉽지 않은 일입니다. 플릿 단위로 확장하는 것은 여기서 한 단계 더 나아간 컴퓨팅 과제인데요. 수천 대의 차량에서 똑같이 안전하고 믿을 수 있는 성능을 내야 하기 때문입니다.
이런 요구를 충족하려면 로보택시 개발 주기 전반에 걸쳐 막대한 컴퓨팅이 필요합니다. AI 모델을 준비하고 학습시키는 단계부터 주행 거동을 시뮬레이션하고 검증하는 단계, 그리고 차량 안에서 이뤄지는 실시간 처리까지 말이죠.
NVIDIA는 AI 학습과 시뮬레이션, 안전 검증을 위한 개방형 플랫폼을 제공합니다. 개발자가 자체 기술 스택과 나란히 쓸 수 있는 라이브러리와 소프트웨어 개발 키트, 워크플로우, 모델이 함께 제공되죠.
현재 전 세계에서 상용 규모로 운영되는 주요 로보택시 프로그램은 모두 NVIDIA의 모듈형 스택 위에서 돌아가고 있습니다. AI 학습과 시뮬레이션, 차량 내 컴퓨팅 가운데 하나 또는 셋을 조합해 플릿을 개발하고 대규모로 배포하고 있습니다.
로보택시 기술 스택이란?
로보택시 기술 스택은 자율주행차(AV)를 개발하고 검증하며 배포하는 데 쓰이는 기술 전체를 아우릅니다. 데이터와 AI 모델 학습에서 출발해 시뮬레이션과 안전 검증, 차량 내 실시간 컴퓨팅까지 이어지죠.
NVIDIA의 로보택시 및 AV 플랫폼은 이 역량을 3대 컴퓨터 솔루션으로 묶어 냅니다. 모델 학습 컴퓨터, 시뮬레이션·검증 컴퓨터, 그리고 차량 내 컴퓨터입니다.
1. 학습 컴퓨터: NVIDIA DGX
로보택시의 지능은 각 프로그램이 쌓여 가는 플릿 데이터를 점점 더 유능한 모델로 바꿔 놓으면서 발전합니다. 주행 모델은 NVIDIA DGX 시스템에서 학습할 수 있죠.
개방형 추론 비전 언어 행동(VLA) 모델과 시뮬레이션 프레임워크, 피지컬 AI 데이터세트로 구성된 NVIDIA Alpamayo 포트폴리오는 개발자가 자사의 데이터와 요구사항, 기술 스택에 맞춰 변형할 수 있는 빌딩 블록을 제공합니다. 여기에 담긴 추론 모델은 복잡한 주행 상황을 작은 단계로 쪼개고 각 단계를 추론한 뒤 가장 안전한 궤적을 고르는 방식으로, 자율주행의 롱테일 과제를 푸는 데 도움을 줍니다.
NVIDIA는 피지컬 AI 데이터세트와 강화 학습 블루프린트, 포스트 트레이닝·증류(distillation) 레시피도 함께 제공해 개발자가 목표 차량에 맞춰 모델을 최적화하도록 돕습니다.
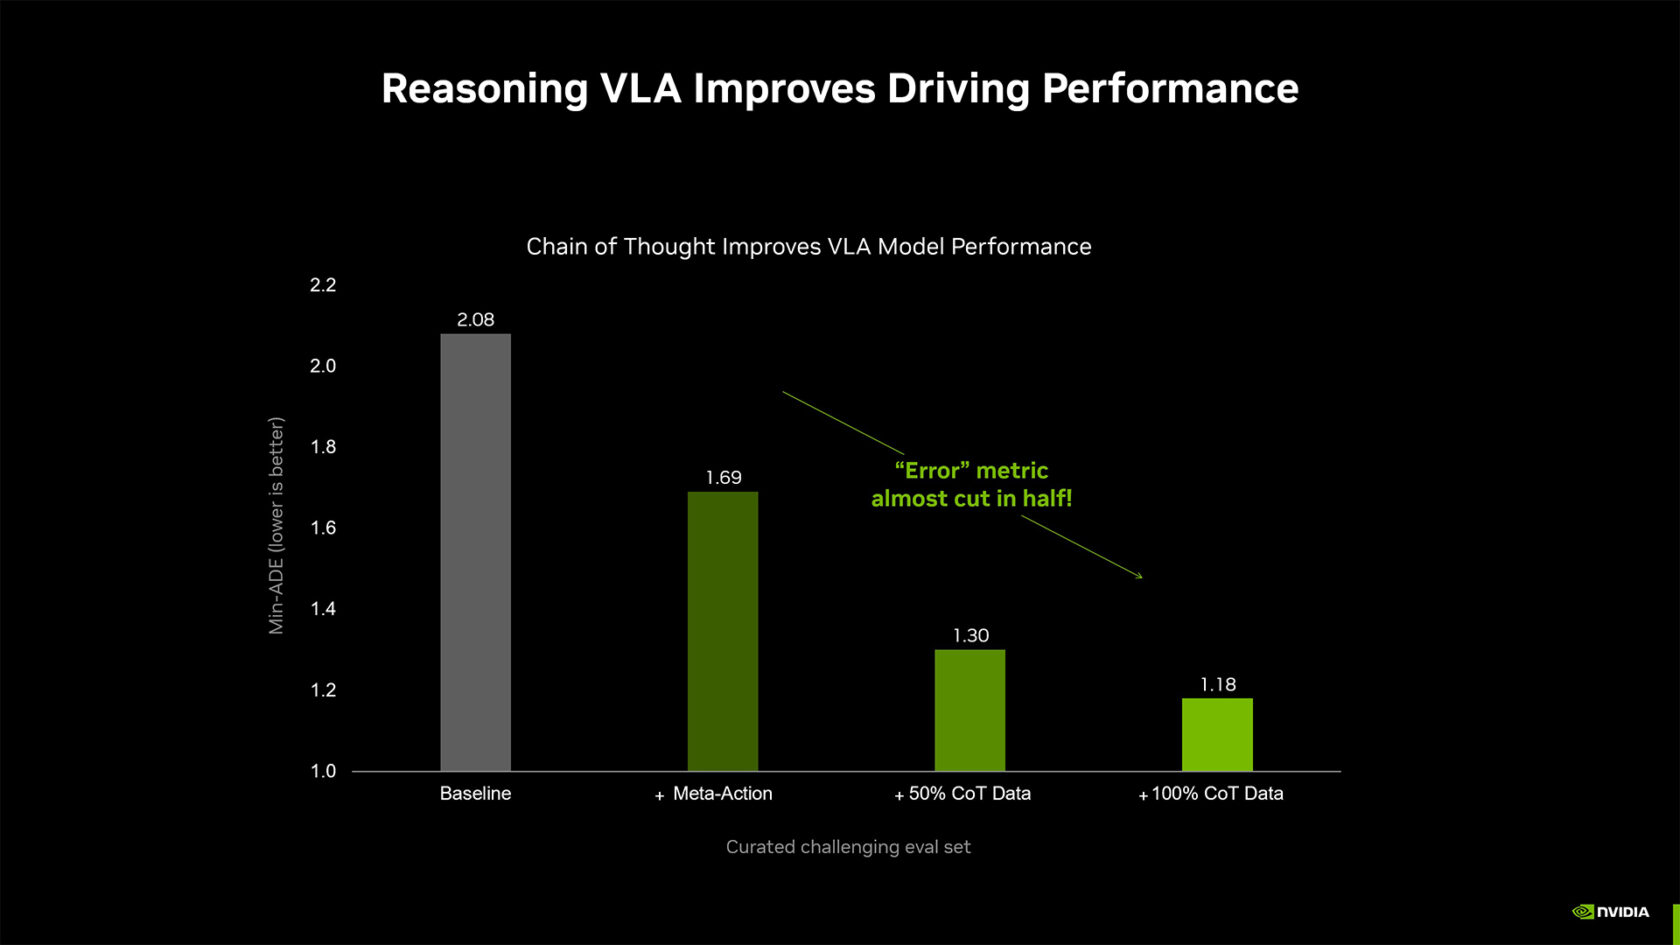
난도 높은 자율주행 평가에서 메타 행동(meta-action)과 생각의 사슬(chain-of-thought) 추론 데이터를 추가하자 VLA 모델의 궤적 예측 정확도가 향상됐다. 예측 경로가 기준 경로에서 벗어난 평균 거리를 뜻하는 최소 평균 변위 오차가 2.08에서 1.18로 43% 줄었다.
2. 시뮬레이션·검증 컴퓨터: NVIDIA RTX PRO 기반 NVIDIA Omniverse와 Cosmos
로보택시 프로그램은 드물게 나타나는 롱테일 주행 시나리오를 실제 주행 거리만으로는 확보할 수 없습니다. NVIDIA Omniverse NuRec 모델은 센서 데이터로 실제 주행 장면을 재구성하고, NVIDIA Cosmos 월드 파운데이션 모델은 이를 물리 기반으로 변형해 냅니다. 덕분에 개발자는 수천 건의 실제 코너 케이스를 주행 거동과 교통, 날씨, 조명, 센서 조건이 뒤섞인 수백만 가지 조합으로 늘릴 수 있죠.
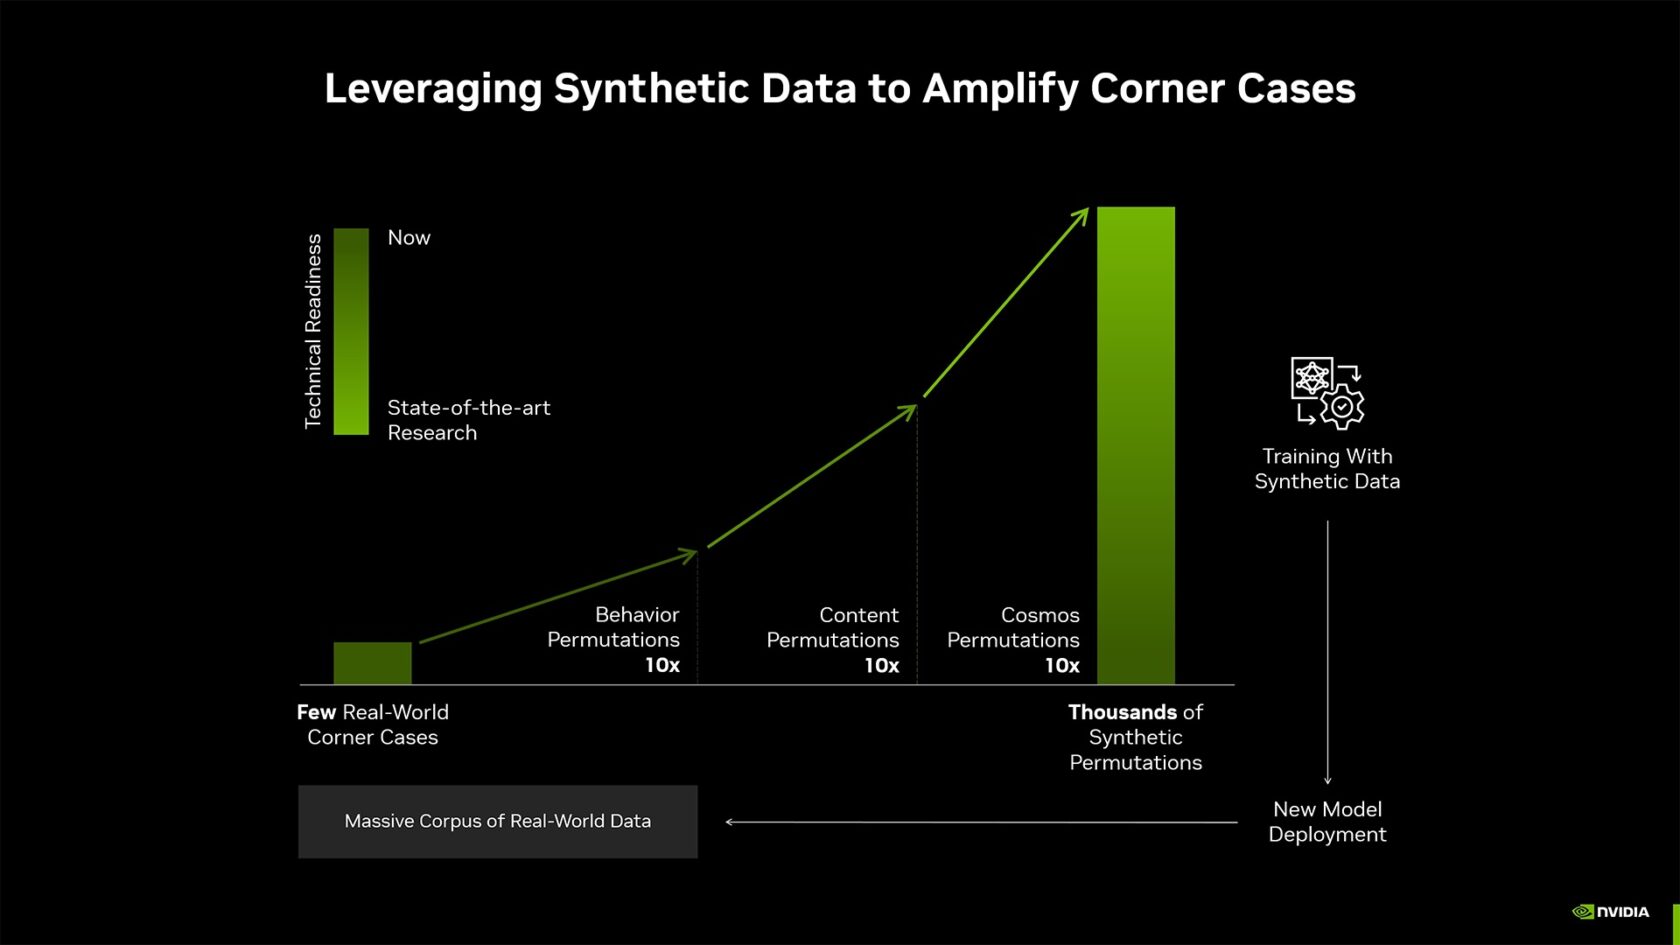
실제 코너 케이스에서 출발해 거동과 콘텐츠를 아우르는 수천 가지 합성 변형으로. NVIDIA Cosmos의 변형 생성은 자율주행 학습 데이터를 넓히고 모델 배포를 앞당긴다.
NVIDIA RTX PRO 서버 위에서 돌아가는 NVIDIA Omniverse와 Cosmos는 폐루프 시뮬레이션과 검증을 지원합니다. NVIDIA AlpaSim 시뮬레이션 프레임워크는 추론 기반 자율주행 모델을 학습하고 평가하는 데까지 이 워크플로우를 확장해, 개발자가 배포 전에 약점을 찾아내도록 돕죠.
3. 차량 내 컴퓨터와 센서 아키텍처: DRIVE AGX 기반 NVIDIA Hyperion
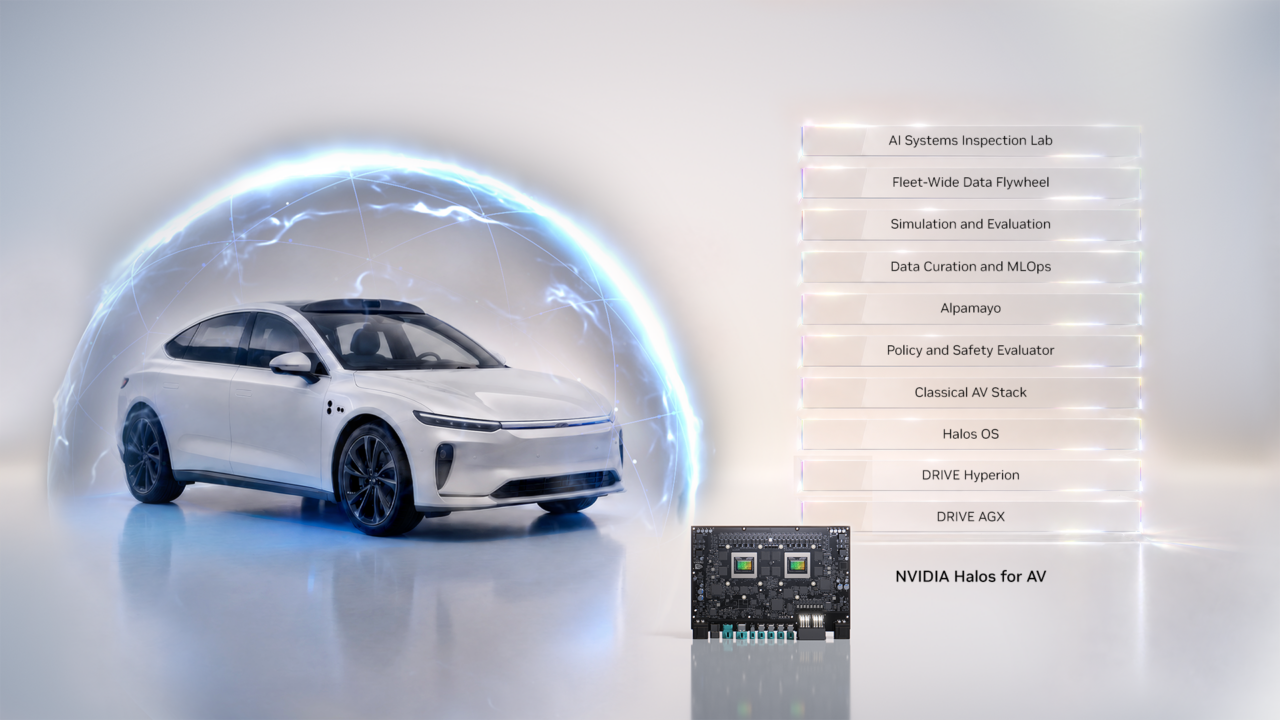
NVIDIA Hyperion은 레벨 4 대응 로보택시를 위한 NVIDIA의 모듈형 차량 내 컴퓨팅·센서 레퍼런스 아키텍처입니다. Hyperion 10은 NVIDIA Blackwell 플랫폼 기반의 NVIDIA DRIVE AGX Thor SoC 두 개에 고화질 카메라 14대와 레이더 9개, 라이다 3개, 초음파 센서 12개를 결합해 실시간 360도 센서 퓨전을 구현합니다. 컴퓨팅과 센싱을 이중화한 설계 덕분에 센서나 컴퓨팅 부품 하나가 고장 나도 주행을 이어 갈 수 있죠.
듀얼 DRIVE AGX Thor는 인식과 추론, 경로 계획, 주행 조작을 위한 VLA 모델을 비롯해 최신 AI 워크로드를 구동하도록 설계됐습니다.
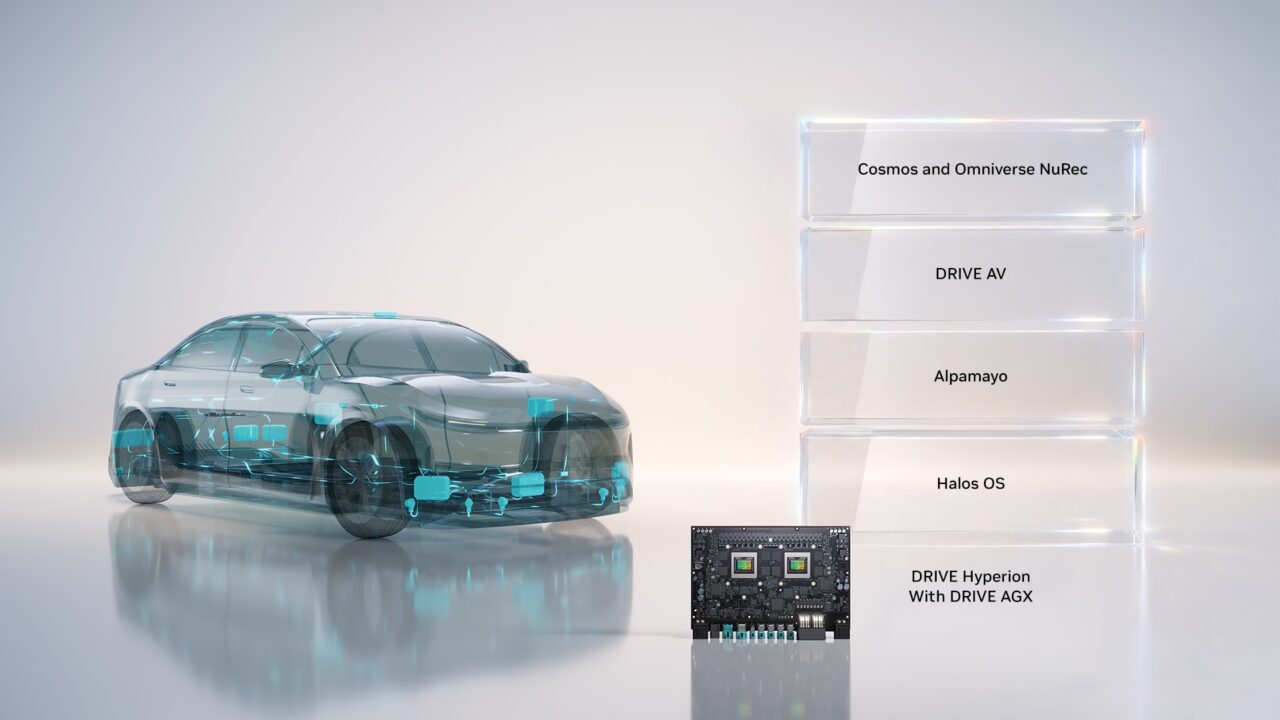
NVIDIA Halos는 Halos OS를 통해 양산 수준의 안전 기반을 제공합니다. 여기에 독립 검사와 시스템 검증, 대규모 시뮬레이션, 그리고 클라우드에서 차량까지 이어지는 지속적인 테스트를 아우르는 폭넓은 검증·인증 프레임워크가 더해지죠.
NVIDIA 로보택시 기술 스택을 채택한 선두 기업들
NVIDIA의 로보택시 생태계는 오늘날 상용 로보택시 서비스가 태동하고 있는 모든 지역, 즉 아시아와 유럽, 중동, 북미를 아우릅니다. 이들 시장에서 모빌리티 사업자와 AV 개발사, 완성차 업체가 NVIDIA의 3대 컴퓨터 아키텍처를 채택해 AI 모델을 학습시키고, 주행 거동을 시뮬레이션·검증하며, 자율주행차를 대규모로 배포하고 있죠.
로보택시 서비스를 전 세계로 확장하다
- Uber는 NVIDIA Hyperion 기반 플릿을 확대해 2028년까지 28개 도시에 도달할 계획입니다. Uber와 NVIDIA는 드물게 발생하는 상황에 대비해 플릿 주행 데이터를 선별하는 로보택시 AI 데이터 팩토리도 NVIDIA Cosmos 위에 구축하고 있습니다. 나아가 Uber와 NVIDIA는 Autobrains, Avride, Lucid, May Mobility, Mercedes-Benz, Momenta, Nissan, Nuro, Pony.ai, Stellantis, Waabi, Wayve, WeRide, Zoox와 협력해 NVIDIA 기반 로보택시 서비스를 Uber 플랫폼에 올리고 있습니다.
- May Mobility는 Uber 네트워크를 통해 자율주행 차량 호출 서비스를 운영할 계획이며, 소프트웨어 스택은 NVIDIA DRIVE 플랫폼 위에서 개발하고 있습니다. 또한 같은 플랫폼을 기반으로 애틀랜타에서 Lyft와 함께 자율주행 차량 호출 시범 서비스를 시작했습니다.
- Bolt는 NVIDIA 기술로 유럽 전역에서 자율주행차를 개발하고 확장하고 있습니다.
- Lyft는 향후 자율주행 플릿의 레퍼런스 아키텍처로 NVIDIA Hyperion을 활용할 계획입니다.
- WeRide는 Grab과의 파트너십을 통해 Hyperion과 DRIVE AGX Thor 기반 GXR을 동남아시아 주요 시장에 선보일 계획입니다.
- Waymo는 NVIDIA와 협력해 자율주행 컴퓨팅 시스템을 구축하고 있습니다.
로보택시의 지능을 만들다
이러한 서비스 뒤편에서는 AV 개발사들이 NVIDIA 가속 컴퓨팅과 시뮬레이션, 차량 내 플랫폼을 활용해 운영사와 완성차 업체가 배포할 지능을 만들어 내고 있습니다.
- Wayve와 Nissan, Uber는 Nissan의 차량 엔지니어링과 Wayve의 임바디드 AI, NVIDIA Hyperion 플랫폼을 결합한 프로토타입 차량으로 글로벌 로보택시 프로그램을 개발하고 있습니다.
- Autobrains는 뮌헨에서 Uber와, 동남아시아에서 VinFast와 로보택시 프로그램을 개발하고 있습니다. NVIDIA Hyperion 위에 Autobrains의 에이전틱 AI 기술을 얹은 형태입니다.
- Zoox는 차량 내 컴퓨팅과 클라우드 기반 학습·시뮬레이션에 NVIDIA DRIVE를 활용합니다.
- Momenta는 DriveOS 위에서 구동되는 NVIDIA DRIVE AGX를 기반으로 소프트웨어 스택을 개발하고 있습니다.
- Pony.ai는 NVIDIA Hyperion과 DRIVE AGX Thor로 차세대 자율주행 도메인 컨트롤러를 개발했습니다.
- Tensor는 차량 내 슈퍼컴퓨터에 NVIDIA DRIVE AGX Thor SoC 8개를 탑재한 레벨 4 Robocar를 개발하고 있습니다.
- Waabi는 Uber와의 배포 협력을 통해 로보택시 시장으로 사업을 넓히고 있으며, Waabi Driver 플랫폼은 NVIDIA DRIVE AGX Thor 위에 구축됐습니다.
- TIER IV와 Isuzu는 NVIDIA Hyperion과 DRIVE AGX Thor 기반의 레벨 4 자율주행 버스를 배포하고 있습니다.
- Lenovo는 SWM과 진행하는 차세대 로보택시 프로그램에 NVIDIA DRIVE AGX Thor 기반 AD1 레벨 4 도메인 컨트롤러를 공급하고 있습니다.
- DeepRoute.ai는 DRIVE AGX Thor를 얹은 NVIDIA Hyperion 플랫폼 위에서 차세대 로보택시를 개발하고 있습니다.
로보택시를 양산으로
이 시스템들이 개발 단계를 넘어 양산으로 옮겨 가면서, 완성차 업체들도 자율주행 및 로보택시 대응 차량 프로그램에 NVIDIA 기술을 통합하고 있습니다.
- Tesla는 NVIDIA 슈퍼컴퓨터에서 자율주행 신경망을 학습시킵니다.
- Mercedes-Benz와 NVIDIA는 Uber와 함께 신형 S-Class를 기반으로 한 로보택시 생태계를 개발하고 있습니다. NVIDIA Hyperion 아키텍처와 풀스택 NVIDIA DRIVE AV L4 소프트웨어, 그리고 NVIDIA Alpamayo 개방형 AI 모델과 시뮬레이션 도구, 데이터세트를 활용해 추론 기반의 안전 우선 자율주행을 구현하는 것이 목표죠.
- Stellantis와 Wayve, Uber는 NVIDIA Hyperion과 AI 컴퓨팅 기술을 활용해 레벨 4 무인 모빌리티 서비스를 개발하고 배포하기 위해 협력하고 있습니다.
- Lucid와 Nuro, Uber는 Hyperion 플랫폼의 일부인 NVIDIA DRIVE AGX Thor를 활용해 글로벌 로보택시 서비스를 개발하고 있습니다.
- 현대자동차와 기아는 NVIDIA와의 협력을 확대해 NVIDIA Hyperion 기반의 데이터 주도형 자율주행 시스템을 개발합니다. NVIDIA는 현대차그룹의 합작법인 모셔널(Motional)과도 협력을 넓혀 레벨 4 로보택시 서비스를 발전시키는 방안을 모색할 예정입니다.
- Geely는 생태계 파트너들과 함께 Hyperion을 활용해 로보택시를 개발하고 상용화할 계획입니다.
- Geely Auto Group 브랜드인 Zeekr는 중앙 집중형 도메인 컨트롤러에 DRIVE AGX Thor를 채택했습니다.
클라우드에서 차량까지, 로보택시 플랫폼의 거의 모든 계층이 NVIDIA 가속 컴퓨팅 위에서 개발되고 있습니다.
로보택시 개발을 위한 NVIDIA의 전체 플랫폼을 살펴보세요.